激光位移传感器阶跃响应的核心定义与物理机制
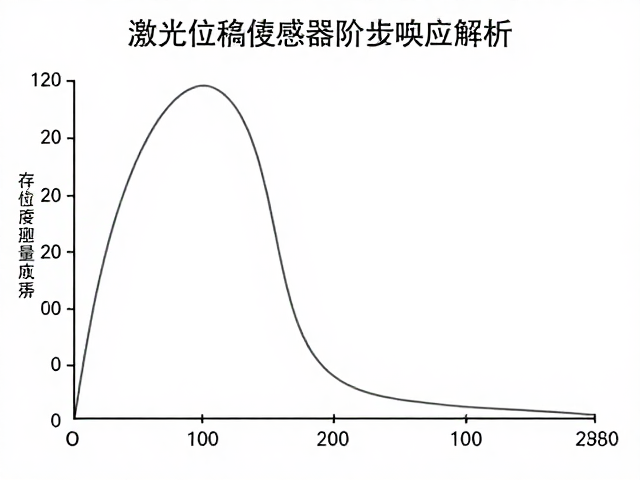
激光位移传感器在测量动态变化的物体表面时,其输出信号对输入阶跃变化的响应过程被称为阶跃响应。这一过程反映了传感器从静止状态过渡到新稳定状态所需的时间特性,是评估高频动态测量精度的关键指标。当被测物体发生瞬间位移突变时,传感器内部的光学接收系统、信号处理电路以及数模转换模块共同作用,使得输出电压或电流不能立即跟随输入变化,而是呈现出上升、过冲、振荡直至稳定的完整波形。
阶跃响应的核心参数通常包括上升时间、稳定时间和超调量。上升时间定义为输出信号从终值的10%上升到90%所需的时间,它直接体现了传感器对快速变化信号的捕捉能力。稳定时间则是指输出信号进入并保持在终值指定误差带(通常为±1%或±0.1%)内的最短时间。超调量表现为输出信号在达到最终值之前超过稳定值的幅度,过大的超调量可能导致控制系统误判,因此在高精度定位场景中,工程师会极力优化阻尼特性以抑制此类现象。
频响曲线测量的理论基础与正弦扫描法
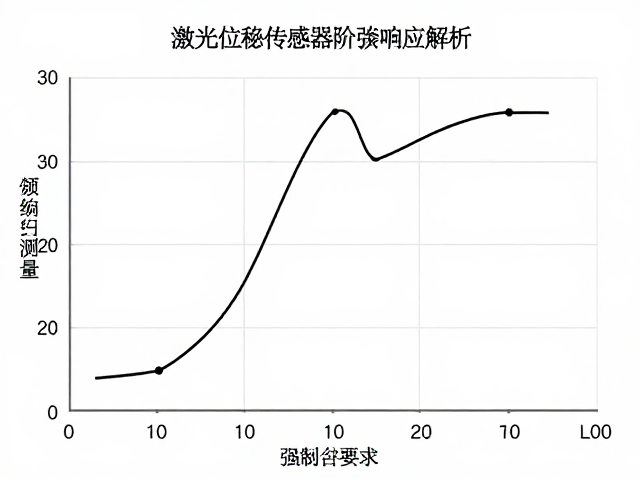
频响曲线描述了传感器输出幅度及相位随输入信号频率变化的规律,是解析传感器动态特性的另一种视角。根据线性系统理论,阶跃响应与频响曲线通过傅里叶变换存在严密的数学对应关系。测量频响曲线通常采用正弦扫描法,即向传感器输入不同频率的正弦位移信号,记录输出信号的幅值比和相位差。低频段通常表现为增益平坦,而随着频率接近传感器的截止频率,输出幅值会逐渐衰减,相位滞后也会显著增加。
在实际操作中,为了获得准确的频响数据,需要构建高精度的振动测试平台。该平台需具备纳米级的位移分辨率和极高的频率稳定性,以确保输入信号的真实可控。通过矢量网络分析仪或专用动态响应测试系统,可以同步采集输入参考信号与传感器输出信号。数据处理单元计算不同频率点下的幅频特性曲线和相频特性曲线,从而确定传感器的带宽上限。带宽通常定义为幅值衰减至-3dB时的频率点,这一参数直接决定了传感器能准确测量的最高运动频率。
实战环境下的阶跃响应测试方案与干扰抑制
在工业现场或实验室环境中进行阶跃响应测试,需构建理想的阶跃输入源。常用的方法包括使用高速电动推杆或压电陶瓷驱动器产生微米级或毫米级的阶跃位移。为了确保输入信号的真实性,参考测量系统需具备高于被测传感器的采样率和带宽。测试过程中,机械结构的刚性连接至关重要,任何连接件的松动或弹性形变都会引入额外的惯性响应,扭曲真实的传感器阶跃特性。
环境干扰是导致测试数据失真的主要因素。空气湍流、温度漂移以及电磁干扰均会影响激光光斑的稳定性和信号处理的线性度。因此,测试需在隔振平台上进行,并采用屏蔽室或局部屏蔽罩减少电磁噪声。此外,激光光源的功率波动会直接影响接收信号的强度,进而影响过零检测或峰值计算的准确性。通过引入参考光路或使用双光斑差分技术,可以有效抵消光源强度变化带来的共模干扰,从而提取出国真的高精度阶跃响应数据。
频响数据在动态测量场景中的工程应用
获取频响曲线后,工程师需根据具体应用场景判断传感器的适用性。对于高速分拣或振动监测应用,传感器带宽需远高于被测物体的运动频率。若被测信号频率接近传感器截止频率,输出信号将出现明显的幅值衰减和相位延迟,导致测量结果严重失真。通过频响曲线,可以精确计算出在特定频率下需要进行的幅值补偿和相位校正算法,从而在软件层面对硬件带宽限制进行补偿。
相位滞后特性在闭环控制系统中尤为关键。当激光位移传感器用于实时位置反馈时,相位延迟会导致控制回路的不稳定或响应迟滞。频响测试提供的相位信息允许控制系统设计者调整PID参数或引入前馈补偿,以抵消传感器的动态滞后。例如,在高速印刷或晶圆检测设备中,利用频响数据优化的动态补偿算法,可将有效测量带宽提升30%以上,确保在极限速度下仍能保持微米级的定位精度。